
metalworkingmag.de
21
'26
Written on Modified on
SCHUNK stellt Schraubstock-Automationssystem für zugängliche Werkzeugmaschinenbeschickung vor
Robotergeführte Schraubstöcke vereinfachen das Be- und Entladen, reduzieren den Programmieraufwand und verlängern Maschinenlaufzeiten bei geringem Investitionsaufwand und flexibler Integration.
schunk.com
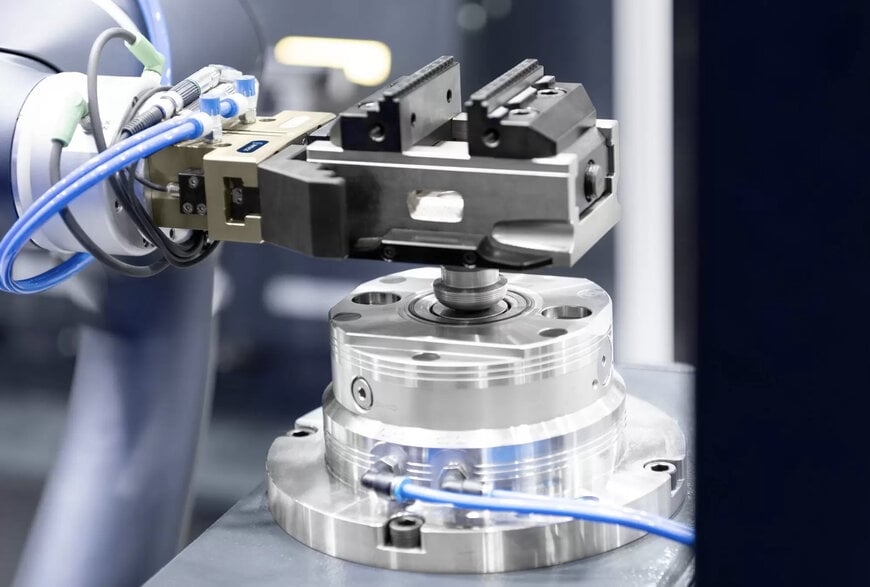
Der Spann- und Greiftechnikspezialist SCHUNK hat ein standardisiertes Schraubstock-Automationssystem vorgestellt, das darauf abzielt, den Implementierungsaufwand sowie die Investitionskosten für das Be- und Entladen von Werkzeugmaschinen zu senken. Das modulare System richtet sich an Zerspanungsbetriebe, Lohnfertiger sowie Produktionsumgebungen mit hoher Varianz und geringen Stückzahlen (High-Mix, Low-Volume). Es ermöglicht eine automatisierte Bauteilbereitstellung, ohne dass komplexe Medienübertragungsschnittstellen oder aufwendige Roboterprogrammierungen erforderlich sind.
Mechanische Integration und 5-Achs-Zugänglichkeit des Werkstücks
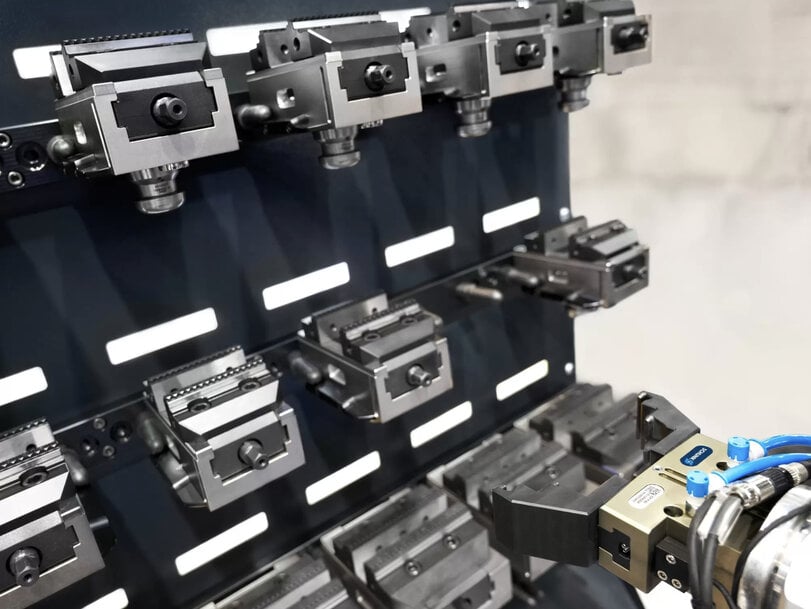
Das System entkoppelt das Spannen des Werkstücks vom automatisierten Transferzyklus. Bediener spannen das Rohmaterial extern in standardisierte Maschinenschraubstöcke ein, bevor sie die Baugruppen in einem angrenzenden Lagermagazin ablegen. Ein Handhabungsroboter mit speziellen Greiffingern überführt jeden bestückten Schraubstock direkt auf eine erhöhte Nullpunktspannstation, die auf dem Maschinentisch montiert ist. Nach Abschluss des Bearbeitungszyklus transportiert der Roboter den kompletten Schraubstock zurück in das Magazin, wo das manuelle oder automatisierte Umspannen für Folgeoperationen erfolgt.
Eine einfach wirkende Nullpunktkonsole dient als physische und mechanische Schnittstelle zwischen dem Handhabungsroboter und der Werkzeugmaschine. Die erhöhte Konfiguration bietet den erforderlichen Freiraum für die 5-Achs-Bearbeitung, während der Schraubstocksockel das Spannmodul vollständig abdeckt und so das Festsetzen von Spänen auf den Anlageflächen verhindert. Die Betätigung der Schnittstelle kann über Steuerungssignale der Werkzeugmaschine oder direkt über die Robotersteuerung geregelt werden.
Schnittstellenstandardisierung und vereinfachte Kinematik
Die Automatisierung ganzer Spannvorrichtungen anstelle einzelner Rohteile minimiert den kinematischen Programmieraufwand. Da der Roboter unabhängig von der internen Bauteilgeometrie eine stets einheitliche äußere Spanngreifergeometrie handhabt, basieren die Verfahrroutinen ausschließlich auf festen Punkt-zu-Punkt-Bewegungsprofilen. Diese Fest-Schnittstellen-Strategie macht eine Neukalibrierung der Greifmuster oder eine Umprogrammierung der Kinematik bei variierenden Bauteilgeometrien überflüssig.
Der Betrieb ohne hydraulische oder pneumatische Medienleitungen durch den Maschinentisch erlaubt den Einsatz auf Standard-Fräszentren sowie älteren Maschinenplattformen. Betriebe können mehrere Schraubstöcke vor mannarmen Schichten rüsten und so die autonomen Spindellaufzeiten in Abend- und Wochenendschichten ohne zusätzliches Bedienpersonal verlängern.
Zusätzlicher Kontext:
Dieser Abschnitt enthält technische Spezifikationen und Wettbewerbsanalysen, die nicht in der ursprünglichen Produktankündigung enthalten waren.
Vergleichbare modulare Nullpunkt-Handhabungssysteme in der Präzisions-CNC-Bearbeitung sind unter anderem die Architekturen EROWA UPC und System 3R Dynafix sowie die RoboTrex-Systeme von Lang Technik. Standardmäßige Nullpunktspannsysteme erreichen typischerweise Wiederholgenauigkeiten von unter 0,005 mm, wobei die Einzugskräfte je nach Spannbolzendurchmesser und Turbo-Verstärkung zwischen 15 kN und über 40 kN liegen.
Direkte Schraubstock-Handhabungskonzepte stehen im Gegensatz zu direkten Werkstück-Handhabungslösungen, die auf pneumatische Robotergreifer und automatisierte Maschinentisch-Schraubstöcke setzen. Während die direkte Werkstückhandhabung hydraulische oder pneumatische Hochdruckverbindungen über Drehdurchführungen in den Maschinenarbeitsraum erfordert, nutzt der komplette Schraubstocktransfer mechanische oder pneumatische Nullpunktverriegelungen an der Tischbasis. Dies reduziert den Integrationsaufwand auf 3-Achs- und 5-Achs-Plattformen, erhöht jedoch die erforderliche Traglast des Gelenkarmroboters aufgrund des kombinierten Gewichts von Spannmittel und Werkstück.
Bearbeitet von Natania Lyngdoh, Induportals-Redakteurin, mit Unterstützung von KI.
www.schunk.com
Fordern Sie weitere Informationen an…
